
Российские учёные создали лёгкого подводного робота для инспекции трубопроводов

Аппарат оснастят системой автоматической стабилизации.
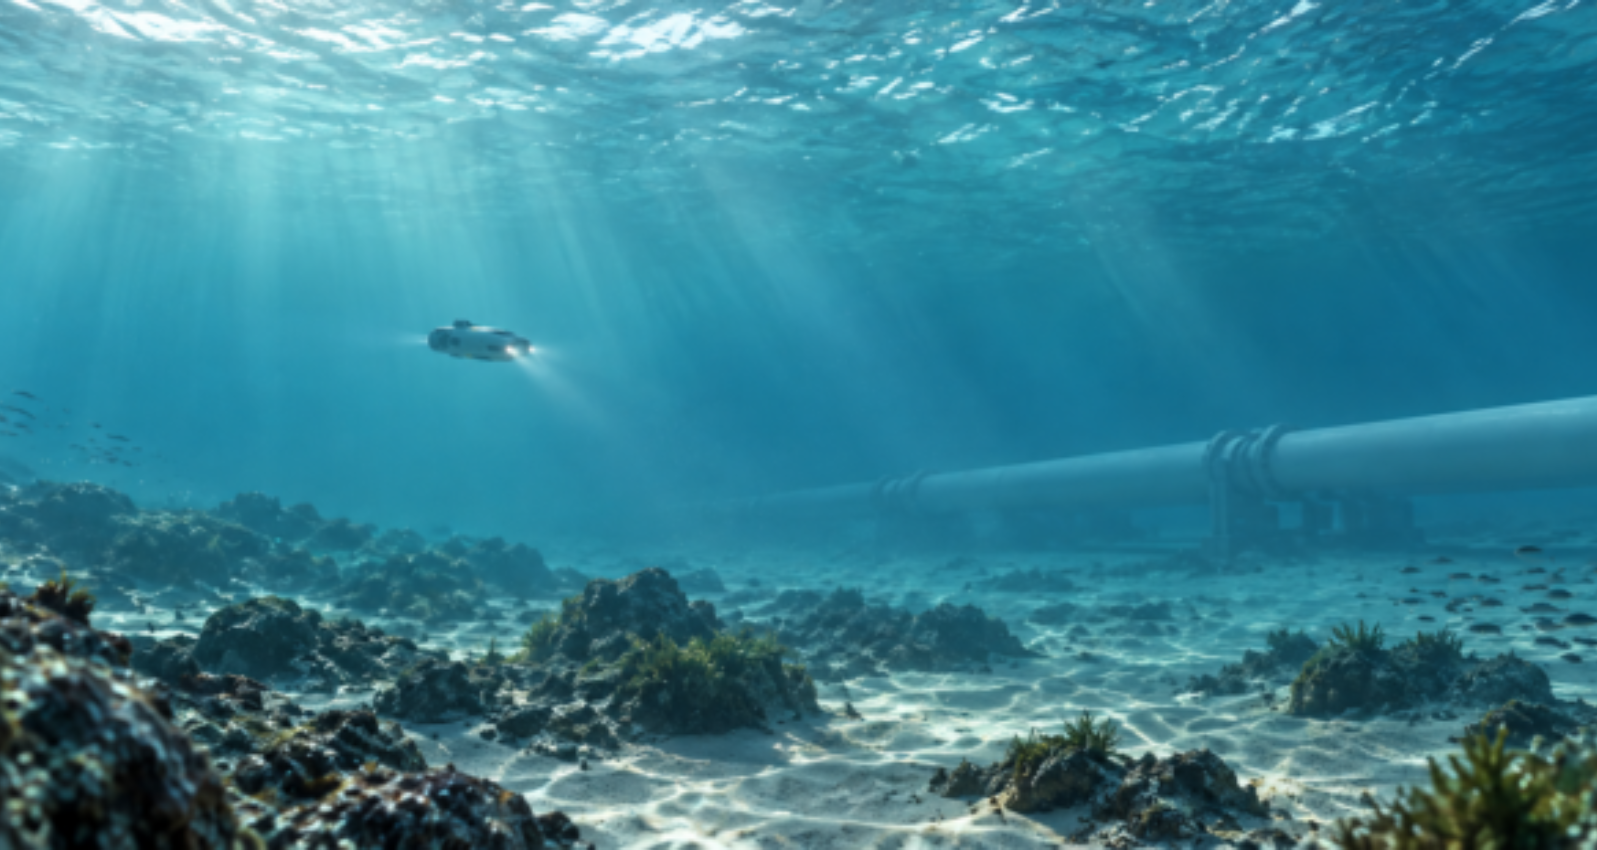
Учёные Пермского Политеха разработали малогабаритный необитаемый подводный аппарат для обследования трубопроводов, портовых сооружений и морского дна. Как пишет онлайн-журнал об энергетике «Энергия+», робот сможет работать на мелководье, подо льдом и в загрязненной воде, где погружение водолазов может быть опасным.
В конструкции отказались от традиционного цилиндрического корпуса в пользу более обтекаемой формы, которая уменьшает сопротивление воды. Вместо гребного винта аппарат получил водомётную установку: вода проходит через корпус и выбрасывается назад, создавая тягу. По задумке разработчиков, это позволит эффективнее расходовать заряд аккумулятора и управлять движением робота.
Аппарат оснастят системой автоматической стабилизации. Она будет отслеживать наклон устройства и при отклонении вперед, назад или в сторону возвращать его в горизонтальное положение. Это должно помочь роботу сохранять устойчивость и курс даже при сильном течении.
Беспилотная подлодка сможет погружаться на глубину до 100 метров. Компьютерное моделирование показало, что конструкция сохраняет устойчивость при движении и выдерживает расчетные нагрузки без нарушения герметичности. Массу аппарата планируют ограничить примерно 10 килограммами — это значительно меньше, чем у ряда существующих моделей, вес которых составляет 30–50 килограммов. Для корпуса предлагают использовать полимерные материалы и технологию 3D-печати.
В дальнейшем разработчики планируют испытать робот в реальном водоеме. Его можно будет применять для обследования подводных трубопроводов и портовой инфраструктуры, картографирования дна и экологического мониторинга.
Ранее сообщалось, как роботы-«путешественники» следят за здоровьем нефтепроводов.